Intelligente Greifsysteme mit Software und KI
Ein Roboter oder Handhabungssystem ist nur so gut wie das Greifsystem an seinem Arm. End-of-Arm-Tooling (EOAT) bildet die Schnittstelle zum Werkstück und macht viele automatisierte Prozesse erst möglich. Festo verbindet dafür pneumatische und elektrische Greiflösungen sowie Vakuumtechnologien mit Robotik-Integration, Software und KI zu intelligenten Lösungen.
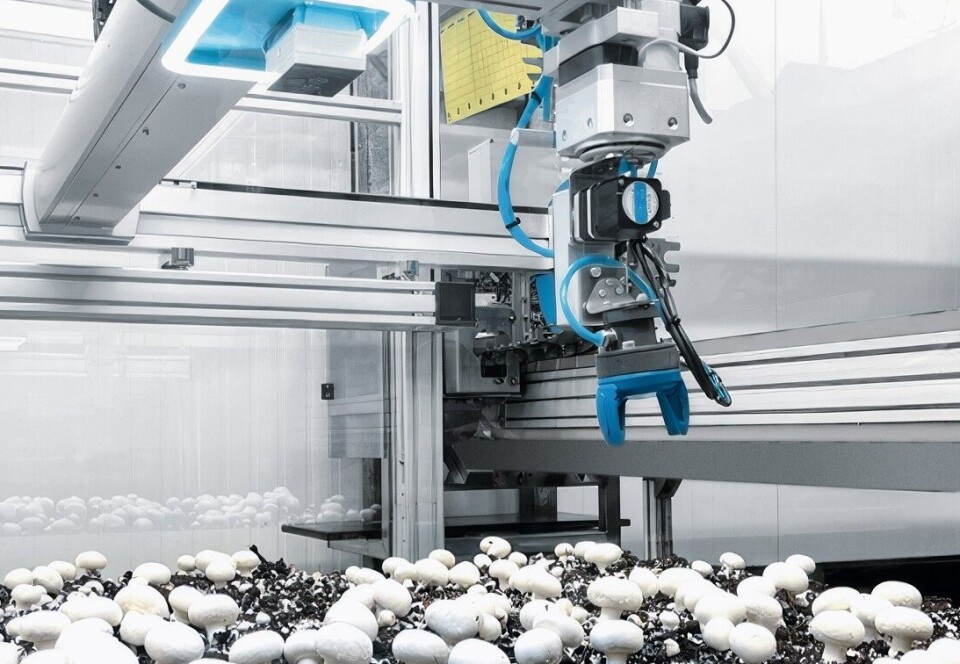
Die Mushroom Harvestering Unit zeigt, wie KI und intelligente Automatisierung in der Praxis zusammenspielen können.
Festo
Festo entwickelt sich vom Komponentenlieferanten zum Anbieter integrierter End-of-Arm-Lösungen und unterstützt Anwender von der Auswahl und Auslegung über die Integration bis zur Inbetriebnahme.
Standardisierte Schnittstellen, Engineering Tools und Softwarebausteine vereinfachen dabei die Integration in Robotersysteme unterschiedlicher Hersteller. So lassen sich Engineering-, Integrations- und Inbetriebnahmeaufwand reduzieren und Robotikanwendungen schneller und einfacher umsetzen.
Software und KI machen Greifen intelligenter
Ein Roboter soll nicht nur zuverlässig greifen, sondern zunehmend selbst erkennen, was, wo und wie gegriffen werden muss. Ein Beispiel dafür ist Vision Guided Motion (VGM). Es verbindet intelligente Bildverarbeitung mit präzisem Bahnfahren. Bauteile mit unterschiedlicher Lage und Orientierung werden lokalisiert und anschließend durch konfigurierte Kundenprogramme bearbeitet (beispielsweise Kleben oder Schrauben) oder gegriffen und zur Folgestation transportiert. Das reduziert mechanische Anpassungen sowie Engineering-Aufwand und erhöht gleichzeitig Prozesssicherheit und Produktivität.
Bei unbekannten oder wechselnden Objekten geht Festo mit GripperAI einen Schritt weiter: Die KI-basierte Software unterstützt den Roboter dabei, Objekte zu erkennen und geeignete Greifpunkte sowie Greifstrategien abzuleiten. Dadurch können Greifprozesse flexibler auf unterschiedliche Objekte reagieren. Gleichzeitig sinkt der Programmieraufwand für neue Anwendungen.
Nicht nur Speisepilze sind zum Greifen nah
Wie KI und intelligente Automatisierung in der Praxis zusammenspielen können, zeigt die Mushroom Harvesting Unit. Die Lösung kombiniert Bildverarbeitung sowie Motion- und Handling-Technologien für die automatisierte Ernte druckempfindlicher Speisepilze. Mithilfe KI-gestützter Bildverarbeitung erkennt und bewertet das System die Pilze und bestimmt den optimalen Erntezeitpunkt. Ein präzises Portalsystem positioniert den Greifer über dem Zielobjekt. Eine rotierende Handgelenkachse und schonende Greiftechnologie ermöglichen anschließend die beschädigungsfreie Ernte.
End-of-Arm-Tooling für unterschiedliche Branchen
Die automatisierte Pilzernte ist nur ein Beispiel für die Möglichkeiten moderner End-of-Arm-Technologie. Greif- und Vakuumlösungen von Festo kommen in zahlreichen Branchen zum Einsatz wie etwa in der Automobilindustrie, Elektronikfertigung, Verpackungstechnik sowie in der Lebensmittelindustrie oder Laborautomation und bei Werkzeugmaschinen.
SPS 2026: Halle 9, Stand 305